Mechanical Engineering Fundamentals
Understanding Gear Ratios and Torque Distribution in Industrial Robot Joints
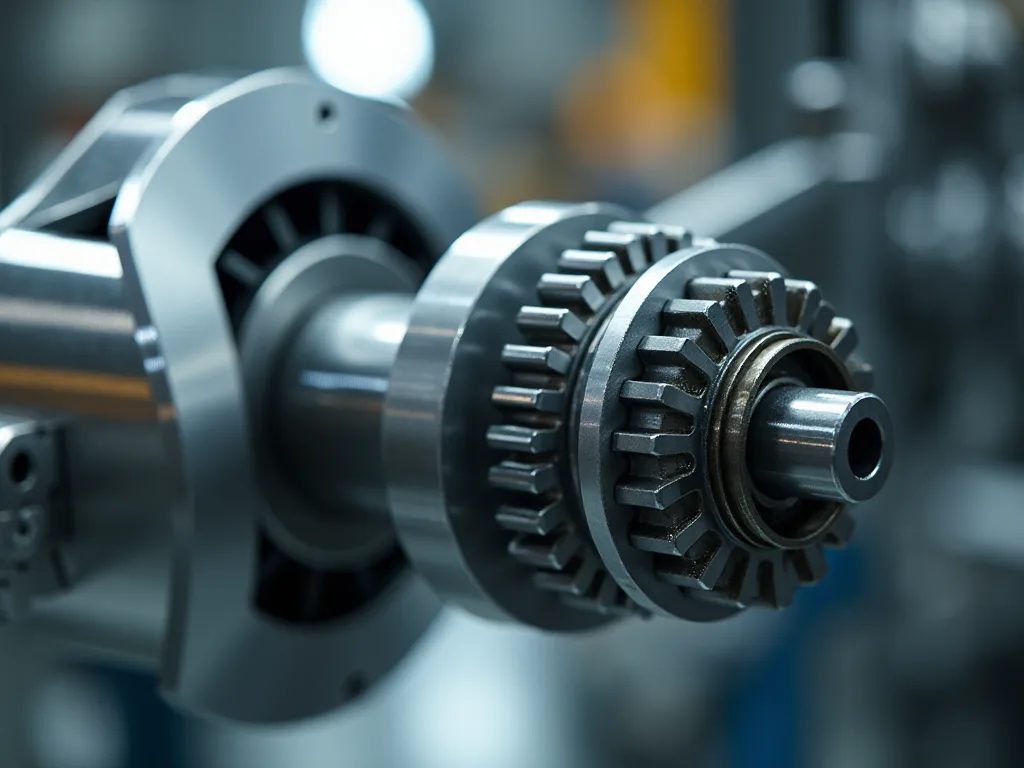
Table of Contents
Os robôs industriais representam uma das aplicações mais sofisticadas da engenharia mecânica, onde o controle de movimento de precisão e a transmissão de energia convergem para criar máquinas capazes de realizar tarefas complexas com precisão notável. No coração de cada robô industrial está um sistema cuidadosamente projetado de relações de engrenagens e mecanismos de distribuição de torque que transformam a saída de motor de alta velocidade e de baixo torque nos movimentos precisos e poderosos necessários para a fabricação, montagem, soldagem e inúmeras outras aplicações. Compreender esses conceitos fundamentais não é apenas um exercício acadêmico – é um conhecimento essencial para engenheiros, técnicos e qualquer pessoa envolvida no design, seleção, manutenção ou otimização de robôs.
A relação entre relação de engrenagens e distribuição de torque determina praticamente todos os aspectos do envelope de desempenho de um robô, desde sua capacidade máxima de carga útil e velocidade operacional até sua precisão de posicionamento e eficiência energética. Compreender o cálculo da relação de engrenagens para robôs é essencial para qualquer pessoa que projete ou trabalhe com sistemas robóticos, seja construindo um robô educacional simples ou desenvolvendo uma automação industrial sofisticada.Este guia abrangente explora os princípios mecânicos, considerações de design, aplicações práticas e tecnologias emergentes que definem sistemas modernos de juntas de robôs industriais.
Os princípios fundamentais das taxas de engrenagem na robótica
Definindo as relações de engrenagem e seu significado mecânico
A relação de velocidades é a relação entre o número de dentes na engrenagem acionada e o número de dentes na engrenagem de condução num sistema robótico, e este conceito fundamental controla a relação entre velocidade e binário, afectando directamente a forma como o seu robot se move e funciona. Quando uma engrenagem de pinhão pequeno conduz uma engrenagem maior, o eixo de saída gira mais lentamente do que a entrada, mas com torque proporcionalmente maior. Esta relação inversa entre velocidade e binário forma a fundação de todos os sistemas de transmissão de potência baseados em engrenagens.
A relação velocidade e torque são inversas entre si, o que significa que quando você aumenta a velocidade, você diminui o torque, e quando você aumenta o torque, você diminui a velocidade. Este trade-off fundamental deve ser cuidadosamente equilibrado com base nos requisitos específicos de cada conjunto de robô e as tarefas que o robô deve realizar. O cálculo da relação de engrenagens em si é simples em princípio, embora sua aplicação em sistemas multi-estágios se torne consideravelmente mais complexa.
A fórmula básica de cálculo da relação de velocidades é: Taxa de velocidades = Número de dentes na engrenagem acionada □ Número de dentes na engrenagem de condução. Por exemplo, se um pinhão de 20 dentes aciona uma engrenagem de 100 dentes, a relação de velocidades resultante é 5:1, o que significa que o eixo de saída gira uma vez para cada cinco rotações do eixo de entrada. Mais importante, o torque de saída é multiplicado por um fator de cinco (menos perdas de eficiência), enquanto a velocidade de rotação é reduzida para um quinto da velocidade de entrada.
Sistemas de engrenagem multi-estágio e rácios compostos
As juntas de robôs industriais raramente dependem de reduções de engrenagens em estágio único. Para sistemas com múltiplas engrenagens, calcular a relação de engrenagens total multiplicando razões individuais, o que permite que você atinja relações de engrenagens muito altas, mantendo tamanhos de engrenagens razoáveis. Um sistema de três estágios com relações individuais de 3:1, 4:1 e 2:1 produziria uma relação de engrenagens total de 24:1, proporcionando uma multiplicação substancial de torque em um pacote relativamente compacto.
Esta abordagem de cascata oferece várias vantagens além da simples economia de espaço. Ao distribuir a redução total em várias etapas, os engenheiros podem otimizar cada estágio para características de desempenho específicas, como eficiência, distribuição de carga ou gerenciamento térmico. No entanto, cada etapa adicional introduz suas próprias perdas de eficiência, tipicamente variando de 2% a 5% por estágio, dependendo do tipo e qualidade de engrenagem. Uma cabeça de engrenagem ideal diminui a velocidade pela relação de engrenagem G, onde G é maior que 1, e aumenta o torque pelo fator G, preservando a potência do motor, transformando a saída do motor para torques mais úteis e baixas velocidades, embora na prática, a amplificação de torque seja um pouco menor que G, devido ao atrito, impacto do teete de engrenagens e outras perdas de potência na cabeça de engrenagem.
Razões típicas de engrenagem em aplicações de robôs industriais
Os robôs industriais normalmente usam engrenagens planetárias com relações que variam de 50:1 a 160:1. Essas altas relações são necessárias porque os motores elétricos operam mais eficientemente em altas velocidades (frequentemente 3.000 a 10.000 RPM), mas produzem torque relativamente baixo. As juntas de robôs, inversamente, requerem alto torque em baixas velocidades para manipular cargas úteis, superar inércia e manter posicionamento preciso sob carga.
A razão específica selecionada para cada articulação depende de múltiplos fatores, incluindo a posição da articulação na cadeia cinemática, a carga útil esperada, a velocidade de movimento necessária e os requisitos de precisão. Braços robóticos precisam de mais torque para elevação, sendo comuns as razões de 1:20 ou mais. As articulações próximas à base do robô normalmente requerem maiores relações de engrenagens devido às maiores cargas que devem suportar, enquanto as articulações distais próximas ao efetor final podem usar menores razões para alcançar movimentos mais rápidos e mais responsivos.
Distribuição de Torque em Sistemas de Robots Multi-Juntos
Compreender os requisitos do Torque através da cadeia cinemática
A distribuição de torque em robôs industriais envolve muito mais do que simplesmente selecionar relações de engrenagem apropriadas para juntas individuais. Requer uma compreensão abrangente de como as forças se propagam através de toda a cadeia cinemática, como as posições conjuntas afetam a distribuição de carga e como os efeitos dinâmicos durante os requisitos de aceleração e desaceleração do torque de impacto. Estas relações de transmissão meticulosamente calculadas entre eixos de entrada e saída formam a base do desempenho robótico da articulação, influenciando tudo, desde a capacidade de torque e características de velocidade até a precisão de posicionamento e eficiência do sistema.
Cada articulação em um braço de robô experimenta diferentes condições de carga dependendo de sua posição na estrutura. A junta de base (Junto 1) deve suportar todo o peso do braço de robô mais qualquer carga útil, enquanto também fornece o torque necessário para acelerar e desacelerar esta massa durante os movimentos rotacionais. As articulações subsequentes experimentam cargas gravitacionais progressivamente mais baixas, mas ainda devem gerar torque suficiente para posicionar o efetor final com precisão e responder às forças externas.
O torque necessário em qualquer articulação não é constante, mas varia continuamente com base na configuração do robô. Quando um braço do robô é totalmente estendido horizontalmente, os requisitos de torque nas articulações do ombro e cotovelo atingem o máximo devido aos braços de longo tempo. À medida que o braço se retrai ou se move para uma orientação vertical, esses requisitos de torque diminuem substancialmente. Esta carga dependente da configuração deve ser contabilizada durante a fase de projeto e planejamento operacional.
Considerações dinâmicas sobre o torque
Os cálculos de torque estático baseados na carga útil e geometria do braço representam apenas uma parte da imagem. Os torques dinâmicos decorrentes de efeitos de aceleração, desaceleração e velocidade dependentes muitas vezes dominam os requisitos totais de torque em aplicações industriais de alta velocidade. A avaliação dinâmica de carregamento envolve avaliação de perfis de aceleração/deceleração, forças externas e ciclos operacionais para determinar os requisitos de pico e torque contínuo.
Quando uma junta de robô acelera, ela deve gerar torque não só para suportar a carga, mas também para superar a inércia rotacional de todas as ligações, juntas e a carga útil a jusante. Este torque inercial pode ser várias vezes maior do que o torque estático, particularmente durante movimentos rápidos ou ao lidar com cargas pesadas. Da mesma forma, a desaceleração requer torque na direção oposta para levar a massa em movimento para uma parada controlada sem sobrevoar ou oscilar.
À medida que as relações de engrenagens se tornam grandes, as inércias aparentes dos rotores dominam a dinâmica, e a dinâmica acoplada do robô se aproxima cada vez mais da dinâmica das juntas independentes n. Este fenômeno, conhecido como inércia refletida, significa que as altas relações de engrenagens efetivamente desacoplam as juntas dinamicamente, simplificando o controle, mas também aumentando a inércia total do sistema que deve ser acelerada e desacelerada.
Seleção de relação de engrenagem ideal para a correspondência de inércia
Um dos aspectos mais sofisticados da seleção da relação de engrenagens envolve a correspondência da inércia do motor com a inércia da carga para o desempenho dinâmico ideal. A relação de engrenagens ideal para minimizar a inércia total é N opt = √(J load / J motor). Esta fórmula fornece um ponto de partida para a seleção da razão de engrenagens que equilibra a capacidade do motor de acelerar a carga contra a inércia refletida do próprio motor.
Para uma inércia do rotor motor de 0,8 × 10⁻⁴ kg·m2 que conduz uma inércia de carga conjunta de 8 × 10⁻³ kg·m2, a razão ideal é ?(8×10⁻³ / 0,8×10⁻⁴) = ?100 = 10:1, que é o ponto de partida - redondo para uma relação padrão disponível do fornecedor de lista curta, então verificar que os requisitos de pico de torque de saída e velocidade ainda são cumpridos.Esta abordagem de compatibilidade de inércia garante que o motor pode acelerar e desacelerar a carga de forma eficiente sem excesso de consumo de energia ou de dificuldades de controle.
No entanto, a compatibilidade de inércia representa apenas uma consideração entre muitos. Na prática, os requisitos de torque, os requisitos de velocidade, as restrições de espaço e as considerações de custo podem empurrar a seleção final da relação de engrenagens para longe da melhor opção teórica.Selecionar uma caixa de velocidades de robô requer calcular o pico e o torque de saída contínuo da cinemática conjunta, escolhendo uma relação de velocidades que corresponda à banda de eficiência do motor mantendo a razão de inércia abaixo de 10:1, e especificando a contra-ataque em arcmin contra o orçamento de erro de posicionamento do efeitor final.
Tipos de sistemas de engrenagens usados em juntas de robôs industriais
Caixas de Engrenagens Planetárias: O Cavalo de Trabalho da Robótica Industrial
A caixa de velocidades planetária é a escolha mais comum na robótica, com seu design compacto e alta rigidez, juntamente com a capacidade de usar várias engrenagens do planeta, tornando-a ideal quando você tem espaço limitado e alta demanda de torque. A configuração planetária consiste em uma engrenagem solar central, várias engrenagens do planeta que orbitam em torno dele, e uma engrenagem anel exterior que contém todo o conjunto. Este arranjo distribui a carga através de vários dentes de engrenagem simultaneamente, proporcionando excelente capacidade de torque em relação ao tamanho e peso.
As engrenagens planetárias são eficientes para reduções médias que variam de 10:1 a 50:1. Para maiores proporções, várias etapas planetárias podem ser empilhadas em série, embora isso aumente o comprimento total da caixa de velocidades e introduz perdas cumulativas de eficiência. Pesquisas da Universidade Técnica de Munique confirmam que para caixas de velocidades planetárias de estágio único usando engrenagens involute, a relação máxima de transmissão por estágio é tipicamente limitada a 10:1.
As vantagens das caixas de velocidades planetárias ultrapassam o seu factor de forma compacta. Oferecem uma eficiência relativamente elevada (normalmente 90-97% por estágio), uma boa rigidez torcional e a capacidade de lidar com cargas radiais e axiais. A disposição simétrica das engrenagens planetárias também proporciona um equilíbrio de carga inerente, reduzindo as cargas de rolamento e prolongando a vida útil. Verá caixas de velocidades planetárias para automação em juntas de robôs, mesas rotativas, cabeças de indexação e eixos servo-driven, frequentemente utilizados como caixa de velocidades servo para sistemas de automação, uma vez que combinam baixa inércia com excelente resposta dinâmica.
Motrizes harmônicas: Precisão através de deformação elástica
Um acionamento harmônico, também conhecido como engrenagem de deformação, é um sistema de engrenagens compacto e leve que proporciona alta precisão e retrocesso zero, composto por três componentes principais: um gerador de onda, uma inclinação flex e uma inclinação circular, sendo o gerador de onda uma came elíptica equipada com um rolamento de esferas, que deforma a inclinação flex – uma engrenagem fina e flexível – e as malhas flex spline com a inclinação circular em dois pontos opostos, criando uma conversão de movimento que permite uma redução de alta engrenagem em uma pequena pegada.
O princípio exclusivo de operação de acionamentos harmônicos oferece várias vantagens convincentes para aplicações robóticas. As engrenagens de deformação laifual podem atingir taxas de redução maciças variando de 30:1 até 160:1 em uma única fase concêntrica. Essa capacidade de alta razão de estágio único elimina a necessidade de várias etapas de engrenagens, resultando em conjuntos mais compactos com maior eficiência global em comparação com sistemas planetários multiestágios.
Talvez a vantagem mais significativa das acionamentos harmônicos seja a sua reação virtualmente zero. A retrocesso – a pequena quantidade de jogo entre os dentes da engrenagem de malha – provoca erros de posicionamento e limita a precisão alcançável dos sistemas robóticos. A flexibilidade da inclinação permite uma precisão de posicionamento muito alta, tornando as acionamentos harmônicos particularmente úteis em aplicações robóticas e aeroespaciais. O engajamento contínuo de vários dentes em torno da circunferência da curva flexível elimina o contato discreto dente-a-dente que cria retrocesso em engrenagens convencionais.
Os redutores harmônicos são comumente usados em juntas de alta precisão, como pulsos e cotovelos de robôs, e em aplicações de montagem guiadas por visão e robô colaborativo, sua alta precisão de posicionamento contribui para trajetórias de movimento previsíveis e estáveis. A operação suave e sem vibrações de unidades harmônicas também os torna adequados para aplicações que exigem distúrbios mínimos, como sistemas ópticos, equipamentos de fabricação de semicondutores e robótica médica.
No entanto, as acionamentos harmônicos não são sem limitações. A inclinação flex, sendo um componente de paredes finas sujeito a deformação cíclica contínua, representa um potencial ponto de desgaste e modo de falha de fadiga. A engrenagem harmônica requer tolerâncias incrivelmente altas de usinagem e é muito cara se você quiser todas as vantagens. O custo das acionamentos harmônicos tipicamente excede o de caixas de engrenagens planetárias de tamanho comparável, embora este prêmio é muitas vezes justificado por suas características de desempenho superior em aplicações de precisão.
Motores cicloidais: Robustness e alta capacidade de torque
Um acionamento cicloidal, também conhecido como redutor cicloidal, é um tipo de mecanismo de engrenagem que proporciona alto torque e controle de movimento preciso, usando um mecanismo único onde um rolamento excêntrico aciona um disco cicloidal, que gira e interage com um conjunto de rolos, convertendo o movimento em um movimento de saída do eixo. O disco cicloidal apresenta uma série de lobos em torno de seu perímetro que se envolvem com pinos ou rolos estacionários dispostos em um círculo, criando um movimento de contato rolando que proporciona excelente distribuição de carga.
Atualmente, fabricantes como a NABTESCO, SUMITOMO ou NIDEC propõem híbridos cicloides integrando uma cobertura pré-gearing PGT mais de 60% do mercado de engrenagens robóticas, e, portanto, tornaram-se a nova tecnologia dominante, particularmente para articulações proximais sujeitas a cargas mais elevadas e menores restrições de peso. Esta dominância de mercado reflete a excepcional capacidade do motor cicloidal de lidar com altos torques e cargas de choque, características particularmente valiosas nas articulações base e ombro de robôs industriais.
As unidades cicloidais oferecem taxas de redução muito elevadas, mantendo um tamanho pequeno, tornando-as particularmente úteis em articulações robóticas, onde o espaço e o peso são limitados. Como as unidades harmônicas, os redutores cicloidais podem atingir altas proporções em uma única fase, embora muitas vezes sejam combinados com uma fase planetária de pré-redução para otimizar a eficiência e adaptar-se a altas velocidades motoras. Através da combinação de unidades cicloídicas com fases pré-gearing consistindo de PGTs convencionais, as unidades cicloides permitiram alcançar sua aceitação atual e ampla em robótica, uma vez que esta disposição melhora a eficiência, reduz a sensibilidade às altas velocidades de entrada e proporciona uma fácil adaptação de suas razões de engrenagem.
A robustez dos acionamentos cicloidais decorre de suas características únicas de distribuição de carga. Os acionamentos cicloidais utilizam uma combinação de movimento de rolamento e deslizamento para alcançar sua redução de velocidade, resultando em múltiplos pontos de contato entre as peças móveis, distribuindo a carga de forma mais uniforme e reduzindo o desgaste. Este contato multiponto também proporciona resistência excepcional à carga de choque. Os redutores de velocidade cicloide são capazes de transmitir torques muito elevados e podem suportar sobrecargas de curto prazo de até 500%.
As acionamentos cíclicos são comumente usados em bases de robôs industriais e juntas de braço onde fornecem torque estável e posicionamento confiável sob altas cargas, também aplicadas em braços robóticos pesados, transportadores e equipamentos de manuseio de materiais para suportar a operação estável de longo prazo, e usados em máquinas-ferramentas, sistemas de automação de fábrica e plataformas móveis industriais onde são necessários robustez e desempenho consistente. Sua capacidade de manter o desempenho em condições operacionais duras torna-os particularmente adequados para ambientes industriais exigentes.
Comparando tecnologias de engrenagem: Critérios de seleção
As unidades harmônicas e cicloides são transmissões compactas e de alta proporção apropriadas para uso em robôs antropomórficos. A escolha entre essas tecnologias – ou a decisão de usar caixas de velocidades planetárias convencionais – depende de uma avaliação cuidadosa de múltiplos parâmetros de desempenho e requisitos de aplicação.
Modelos de acionamento ciclóide comparados com dados de fabricação de acionamentos harmônicos correspondentes com relação à máxima velocidade, espessura de transmissão, eficiência, ondulação da razão backlash/gear, e inércia refletida encontraram projetos de acionamento cicloide mais finos, mais eficientes e com inércia refletida menor do que os acionamentos harmônicos correspondentes, no entanto, os projetos cicloides tiveram maior relação de acionamento ondulação e backlash substancial, e eles não puderam atender a razão de acionamentos harmônicos máxima fornecida pelos acionamentos harmônicos correspondentes em dois de seis modelos para torques aplicados iguais.
Os redutores harmônicos são adequados para aplicações que exigem alta precisão, baixa retrocesso e movimento suave com cargas relativamente controladas, enquanto os acionamentos cicloidais proporcionam maior capacidade de torque, forte resistência ao choque e maior durabilidade, e embora sua extrema precisão seja ligeiramente menor, eles são muitas vezes mais econômicos em ambientes industriais e pesados. Este comércio fundamental entre precisão final e capacidade de carga robusta guia o processo de seleção para a maioria das aplicações de robôs industriais.
Fatores críticos que afetam a seleção e o desempenho da relação de engrenagem
Capacidade de carga e fatores de segurança
A consideração mais fundamental na seleção da relação de engrenagens é garantir que a caixa de velocidades possa transmitir com segurança os torques necessários sem falha ou desgaste excessivo. Isto envolve calcular tanto os requisitos de torque contínuo durante a operação normal quanto os torques de pico que ocorrem durante a aceleração, desaceleração ou quando se encontra resistência inesperada. As cargas de choque são comuns em plantas reais – um robô pega uma peça que está presa, ou uma geleia de transporte, uma palete pode se alinhar – e esses eventos podem durar apenas milissegundos, mas eles dominam a vida de fadiga e muitas vezes determinam quando uma caixa de velocidades falha.
Os engenheiros devem aplicar fatores de segurança adequados para atender essas condições dinâmicas de carga, tolerâncias de fabricação e as consequências da falha. Uma caixa de velocidades operando perto de sua capacidade nominal experimentará desgaste acelerado e vida útil reduzida, enquanto o excesso de sobredimensionamento aumenta o custo, peso e inércia rotacional. A confiabilidade de longo prazo depende de dois fatores: o fator de serviço deve refletir a gravidade real do dever, e a vida dental do rolamento e da engrenagem deve ser calculada usando o espectro de carga total, não apenas valores médios, como subdimensionar leva ao desgaste precoce e tempo de inatividade caro, enquanto o excesso de dimensionamento aumenta o custo de capital e reduz a eficiência, com uma caixa de velocidades de alto ciclo de tamanho adequada atingindo o ponto doce entre durabilidade, desempenho e custo.
Requisitos de velocidade e otimização do tempo de ciclo
A relação de engrenagens determina diretamente a velocidade máxima em que uma junta de robôs pode se mover. As relações de engrenagens mais altas fornecem maior torque, mas reduzem a velocidade angular máxima da junta. Em aplicações onde o tempo de ciclo é crítico – como operações de picareta e de posicionamento, embalagem ou montagem – as limitações de velocidade impostas pela relação de engrenagens podem impactar diretamente a produtividade e a viabilidade econômica.
O desafio reside em equilibrar os requisitos de velocidade com as necessidades de torque. Uma junta pode exigir um alto torque quando totalmente carregada, mas também precisa mover-se rapidamente quando descarregada ou carregando cargas de carga leves. A relação de velocidades define como velocidade e torque do motor são traduzidas em movimento real, e na automação, a seleção de proporções é uma cadeia: a velocidade de saída necessária determina a razão, e isso requer validá-la contra o torque contínuo e pico durante a aceleração e frenagem.
Motores de servo com amplas faixas de velocidade e alta capacidade de pico de torque proporcionam alguma flexibilidade neste sentido, permitindo que uma combinação de motor-gearbox para lidar com diferentes condições de carga. No entanto, a relação inversa fundamental entre velocidade e torque através de uma relação de engrenagem fixa permanece uma restrição que deve ser cuidadosamente gerenciada durante a fase de projeto.
Precisão do movimento e considerações de retrocesso
A precisão de posicionamento representa um dos parâmetros de desempenho mais críticos para robôs industriais, particularmente em aplicações como montagem, soldagem ou máquina que tendem onde tolerâncias podem ser medidas em frações de um milímetro. A precisão na automação mostra-se como o quão rápido um sistema se instala e quão repetível é, juntamente com o quão estável se sente sob carga, sendo a retrocesso a métrica mais visível, uma vez que uma caixa de velocidades de baixa inclinação reduz a folga posicional que causa problemas comuns – sobreposição, oscilação e tempos de ajuste mais longos.
A contra- linha ocorre quando há folga entre os dentes da engrenagem de malha, permitindo que o eixo de saída se mova ligeiramente sem o movimento correspondente do eixo de entrada. Este jogo acumula-se através de sistemas de engrenagens multi-estágios e manifesta-se como erros de posicionamento no efetor final do robô. O retrocesso de visão (o jogo entre engrenagens afeta a precisão) é um erro comum em aplicações robóticas. Para aplicações de alta precisão, tecnologias de engrenagens com contra- linha mínima ou zero, como unidades harmônicas ou caixas de engrenagens planetárias de grau de precisão com rolamentos pré-carregados, tornam-se essenciais apesar de seu custo mais elevado.
O movimento perdido combina a resposta de contração, elasticidade e controle em uma única medida de precisão do mundo real. Esta métrica abrangente não só representa a contração da engrenagem, mas também a deformação elástica dos componentes sob carga, folgas de rolamento e a resposta dinâmica do sistema de controle. Minimizar o movimento perdido requer atenção a todo o sistema mecânico e de controle, não apenas a seleção da caixa de velocidades.
Requisitos de durabilidade e manutenção do componente
A vida útil de uma caixa de velocidades depende de inúmeros fatores, incluindo ciclos de carga, temperatura de operação, qualidade de lubrificação, exposição à contaminação e práticas de manutenção. Diferentes tecnologias de engrenagem exibem diferentes características de desgaste e modos de falha. As caixas de velocidades planetárias normalmente falham devido ao desgaste do rolamento ou fadiga da superfície dos dentes, enquanto os acionamentos harmônicos podem experimentar fadiga flexível e os acionamentos cicloidais podem sofrer de desgaste de rolos ou discos.
Unidades seladas para a vida útil simplificam a manutenção em juntas de robôs inacessíveis, mas requerem modelagem térmica precisa na fase de projeto, como se o lubrificante se degrada prematuramente porque a caixa de velocidades funciona mais quente do que as condições de referência da planilha de dados, o cálculo da vida útil do rolamento é nulo, então verifique as curvas de desclassificação do fornecedor para temperatura ambiente elevada antes de desligar o projeto térmico.O ambiente térmico em que uma caixa de velocidades opera afeta significativamente a viscosidade do lubrificante, as taxas de oxidação e, em última análise, a vida útil de rolamentos e superfícies de engrenagem.
A acessibilidade à manutenção também tem fatores na seleção de caixas de velocidades. Alguns projetos de robôs permitem uma substituição relativamente fácil de caixa de velocidades, enquanto outros requerem uma desmontagem extensa. Em aplicações onde o tempo de inatividade é extremamente caro, a escolha pode favorecer tecnologias de engrenagens mais caras, mas mais duradouras, ou projetos que facilitam a substituição rápida. O verdadeiro custo total de propriedade inclui mais do que o preço de compra, como na automação, uma caixa de velocidades mais barata pode facilmente se tornar o componente mais caro do sistema se causar paralisações de linha ou problemas de precisão, com caixas de engrenagens de automação robótica eficientes e bem-dimensionadas, que muitas vezes pagam por si mesmos (muitos tempos mais) através de um tempo de inatividade reduzido e desempenho estável.
Eficiência e Consumo de Energia
A eficiência é mais importante na automação do que em quase qualquer outra indústria, pois dezenas de eixos servo que funcionam continuamente significam pequenas diferenças de eficiência se tornam grandes custos de energia ao longo do tempo, com maior eficiência reduzindo o calor, prolongando a vida útil do lubrificante e protegendo rolamentos, o que reduz diretamente os intervalos de manutenção e reduz o risco de falha.Em instalações de fabricação em larga escala com centenas ou milhares de robôs operando continuamente, o consumo de energia cumulativa representa um custo operacional significativo.
A eficiência da engrenagem varia de acordo com o tipo e o design. As caixas de velocidades planetárias de estágio único normalmente alcançam eficiência de 95-97%, enquanto os sistemas multi-estágios vêem perdas cumulativas. As unidades harmônicas geralmente operam em 70-90% de eficiência dependendo do tamanho e das condições de carga, com a eficiência diminuindo em cargas leves. As unidades cicloidais, particularmente os projetos híbridos modernos com fases de pré-redução planetária, podem atingir uma eficiência de 85-95%. Essas diferenças podem parecer pequenas, mas quando multiplicadas em múltiplas articulações e milhares de horas de operação, traduzem-se em custos de energia substanciais e geração de calor que devem ser gerenciados.
Calculando os requisitos de torque para juntas de robôs
Cálculos de Torque Estático
A base da análise do requisito de torque começa com cálculos estáticos que respondem por cargas gravitacionais e forças externas. Para calcular a relação de engrenagem para aplicações de elevação, primeiro determinar o torque necessário usando a fórmula: Torque = Peso × Distância × Gravidade (9,81 m/s2). Esta relação básica captura o torque necessário para suportar uma massa a uma determinada distância do eixo articular.
Para um braço robô, o cálculo torna-se mais complexo porque cada articulação deve suportar não só a carga útil, mas também o peso de todas as ligações e articulações a jusante. Considere um braço robô simples de duas ligações: a articulação do ombro deve suportar o peso do braço superior, antebraço e carga útil, enquanto a articulação do cotovelo só precisa suportar o antebraço e a carga útil. O braço momento – a distância perpendicular do eixo articular ao centro de massa – varia com a configuração do robô, atingindo o máximo quando as ligações são horizontais e mínimas quando vertical.
Uma análise de torque estático abrangente deve avaliar o robô em todo o seu espaço de trabalho, identificando a configuração que produz o torque máximo em cada articulação. Este cenário no pior dos casos ocorre normalmente quando o braço é totalmente estendido horizontalmente com carga máxima. A caixa de velocidades e o motor devem ser dimensionados para lidar com este torque estático máximo com margens de segurança adequadas.
Torque dinâmico e efeitos inerciais
Os requisitos de torque dinâmico muitas vezes excedem os requisitos estáticos por uma margem substancial, particularmente em aplicações de alta velocidade. Quando uma junta acelera, ela deve gerar torque para superar a inércia rotacional de todos os componentes em movimento. O torque necessário para a aceleração é dado por: Torque = Inércia × Aceleração Angular. Para um braço de robô, a inércia total inclui o rotor do motor, componentes da caixa de velocidades, ligações e carga útil, tudo refletido de volta ao eixo do motor através da relação de engrenagem.
A inércia refletida da carga como vista pelo motor aumenta com o quadrado da relação de engrenagem. Uma carga com inércia J load conectada através de uma relação de engrenagem de N aparece ao motor como tendo inércia J reflected = J load / N2. Esta relação tem implicações profundas para a seleção do motor e desempenho dinâmico. Altos rácios de engrenagens efetivamente "esconder" a inércia de carga do motor, permitindo motores menores para acelerar grandes cargas, mas ao custo de redução da velocidade máxima.
Os torques dependentes da velocidade também contribuem para os requisitos dinâmicos totais. Estes incluem torques de atrito, que podem ser modelados como amortecimento viscoso proporcional à velocidade, e arrasto aerodinâmico para movimentos de alta velocidade. Torques de atrito articulares podem ser estimados, com a quantidade de atritos articulares geralmente aumentando com o aumento das relações de engrenagens. As forças centrífugas e coriolis decorrentes do movimento do robô criam exigências adicionais de torque que variam com a velocidade e aceleração de formas complexas.
Exemplo de Cálculo Prático de Torque
Considere uma articulação do ombro do robô que deve suportar uma carga útil de 10 kg a um alcance máximo de 0,8 metros. O requisito de torque estático é: T static = 10 kg × 0,8 m × 9,81 m/s2 = 78,48 Nm. Adicionando o peso do próprio braço (assumir 5 kg com centro de massa a 0,4 m) contribui com um adicional: T arm = 5 kg × 0,4 m × 9,81 m/s2 = 19,62 Nm, para um torque estático total de aproximadamente 98 Nm.
Para os requisitos dinâmicos, presuma que a articulação deve acelerar a 2 rad/s2 e que a inércia total rotacional em torno do eixo articular é de 2 kg·m2. O binário de aceleração é: T dynamic = 2 kg·m2 × 2 rad/s2 = 4 Nm. Adicionando uma estimativa de atrito de 5 Nm e uma margem de segurança de 20%, produz um binário total necessário de aproximadamente: (98 + 4 + 5) × 1.2 = 128,4 Nm.
Se o motor selecionado produz 2 Nm de torque contínuo, a relação de engrenagem necessária seria: N = 128,4 Nm / 2 Nm = 64,2, sugerindo uma relação de engrenagem de aproximadamente 65:1 ou 70:1 dependendo das razões padrão disponíveis. Este exemplo simplificado ilustra o processo de cálculo, embora aplicações do mundo real exijam análises mais sofisticadas, que representem todos os seis graus de liberdade, dinâmica acoplada entre juntas e cálculos detalhados de inércia.
Considerações avançadas sobre design para transmissões conjuntas de robôs
Otimização de co-projeto Motor-Gearbox
A seleção da caixa de velocidades falha na maioria das vezes, não porque os engenheiros não possuem dados, mas porque eles tratam como uma decisão de componente independente em vez de um problema de co-design motor-gearbox. O motor e caixa de velocidades formam um sistema integrado onde as características de cada componente afetam a seleção ideal do outro. Um motor de alta velocidade com baixo torque pode exigir uma relação de velocidades diferente de um motor de baixa velocidade e de alta torque para a mesma aplicação.
A seleção do motor primeiro e a instalação de uma caixa de velocidades é a fonte mais comum de sistemas de acionamento excessivamente especificados ou termicamente marginais, pois a curva de pico de torque-velocidade do motor deve se cruzar com o ponto de operação necessário após contabilizar as perdas de eficiência da caixa de velocidades e a restrição da razão de inércia simultaneamente – não são verificações independentes, com limites de corrente de acionamento servo, resolução de codificador e tipo de comutação, todas interagindo com a seleção da caixa de velocidades de maneiras que não são óbvias até o comissionamento.
A curva característica de torque-velocidade do motor deve ser mapeada através da transformação da caixa de velocidades para verificar se o sistema combinado pode fornecer o torque necessário em toda a faixa de velocidade. Motores servo DC sem escova e servomotores AC têm características de torque-velocidade diferentes que afetam a faixa útil de funcionamento após a caixa de velocidades, com um motor BLDC com uma curva de torque plana para velocidade nominal que se adequa a uma seleção de relação de velocidades diferente de um servo AC com uma região limitada por potência acima da velocidade de base, então mapeie a curva de torque-velo através da transformação da caixa de velocidades antes de confirmar a razão.
Gestão térmica e ambiente operacional
A geração de calor em juntas de robô surge de várias fontes: perdas de cobre do motor, perdas de ferro do motor, atrito da caixa de velocidades e atrito do rolamento. Este calor deve ser dissipado para evitar a degradação do lubrificante, falha do rolamento e desmagnetização do motor. O projeto térmico de juntas de robô torna-se particularmente desafiador em projetos compactos onde a área de superfície para dissipação de calor é limitada e em aplicações com ciclos de alta carga ou operação contínua.
Antes de listar brevemente qualquer caixa de velocidades robô, confirme que os parâmetros estão disponíveis na ficha técnica do fornecedor, incluindo torque de saída nominal e torque de saída de pico, e solicite curvas de desclassificação específicas para aplicações do fornecedor, já que as classificações publicadas são tipicamente em 20°C ambiente e ciclo de 100% de serviço, com condições operacionais reais deslocando o envelope utilizável, e descobrir isso após o design mecânico é completa adicionar risco de programação que é totalmente evitável.
O ambiente operacional também impõe restrições à seleção de caixas de velocidades. O ambiente operacional frequentemente dita o modelo final de caixa de velocidades mais do que o torque ou a razão: as aplicações de lavagem e de alimentos requerem carcaças resistentes à corrosão e designs selados, juntamente com lubrificantes de qualidade alimentar. As aplicações de salas de limpeza podem proibir certos lubrificantes, instalações exteriores devem suportar temperaturas extremas e umidade, e ambientes perigosos podem exigir compartimentos à prova de explosão. Esses fatores ambientais podem reduzir significativamente a gama de opções adequadas de caixa de velocidades.
Interação do Sistema de Controle e Rigidez
A rigidez mecânica do sistema de transmissão afeta diretamente a capacidade do sistema de controle de alcançar posicionamento preciso e trajetória seguida. Altos índices de engrenagens em redutores harmônicos ou cicloidais multiplicam a inércia do motor, fazendo com que o sistema resista melhor às forças externas, com esta "fiqueza" permitindo que o robô absorva distúrbios sem alterações posicionais perceptíveis.
Redutores harmônicos ou cicloidais de alta relação de engrenagens emparelhados com motores servoproporcionam benefícios de rastreamento de trajetória, pois alta rigidez ajuda os sistemas robóticos a seguir trajetórias precisas com a falta de flexibilidade reduzindo desvios causados por forças externas ou dinâmica interna, permite uma melhor sintonia PID como sistemas mais rígidos simplificam a sintonia de alças PID, uma vez que o sistema mecânico é menos propenso a oscilações ou conformidade indesejada sob feedback de controle, e proporciona benefícios de posição de retenção como robôs projetados para manter posições sob carga se beneficiam muito da rigidez, com alta rigidez minimizando a deflexão ou deriva, mesmo sob forças significativas.
No entanto, rigidez excessiva também pode criar desafios. Sistemas muito rígidos podem ser mais suscetíveis a cargas de choque e transmissão de vibração, e oferecem menor conformidade para aplicações sensíveis à força. A retrodrivabilidade torna-se mais crítica em aplicações que exigem conformidade, eficiência energética ou capacidade de responder a forças externas dinamicamente como robôs colaborativos (cobots) projetados para trabalhar com segurança ao lado de humanos, robôs com pernas ou sistemas dependentes do equilíbrio que exigem respostas dinâmicas e tarefas sensíveis à força, como montagem, aperto ou manipulações delicadas.
Estratégias de Design de Redução de Vários Estágios
Quando os requisitos de aplicação excedem o que as caixas de velocidades de estágio único podem fornecer, os projetos de vários estágios se tornam necessários.Para as caixas de velocidades planetárias de estágio único usando engrenagens involutas, a razão de transmissão máxima por estágio é normalmente limitada a 10:1, de modo que quando a aplicação exige razões de 50:1, 100:1 ou superiores, isso força tanto configurações planetárias de estágio múltiplo, que compõe perdas de eficiência, quanto uma mudança para arquiteturas harmônicas ou cicloidais que atingem altas relações de estágio único.
A distribuição da razão de estágios envolve alocação estratégica de redução em estágios para minimizar o volume total do sistema, mantendo a eficiência e precisão. Por exemplo, uma razão total de 48:1 pode ser distribuída como 4:1 na primeira etapa e 12:1 na segunda, ou como 6:1 e 8:1, ou como três etapas de aproximadamente 3.6:1 cada. Cada distribuição oferece diferentes trade-offs em termos de tamanho, eficiência, custo e características de desempenho.
A distribuição ótima depende da tecnologia de engrenagem específica utilizada, dos requisitos de torque e velocidade e das restrições de embalagem. Geralmente, colocar maiores taxas de redução em estágios posteriores (mais próximos da saída) pode reduzir o tamanho e inércia de componentes intermediários, enquanto distribuir a redução de forma mais uniforme em estágios pode otimizar a eficiência. As abordagens híbridas que combinam diferentes tecnologias de engrenagens em diferentes estágios, como uma pré-redução planetária alimentando uma fase final harmônica ou cicloidal, podem alavancar as forças de cada tecnologia.
Aplicações e estudos de caso do mundo real
Automotive Manufacturing Robots
A fabricação automotiva representa uma das maiores e mais exigentes aplicações para robôs industriais. Robôs de soldagem pungente devem posicionar as pistolas de solda com precisão milimétrica, enquanto manuseiam o peso substancial do equipamento de soldagem e cabos. Estes robôs normalmente empregam unidades cicloidais ou harmônicas de alta razão nas juntas base e ombro para fornecer o torque necessário para movimentos rápidos com cargas pesadas, enquanto as juntas de pulso podem usar unidades harmônicas menores para alcançar a precisão necessária para a colocação precisa de solda.
Os robôs de aplicação de pintura enfrentam desafios diferentes. Eles exigem movimento suave e contínuo para alcançar espessura de revestimento uniforme, e eles devem operar em atmosferas explosivas que exigem projetos especiais de motor e caixa de velocidades. As relações de engrenagem são tipicamente otimizadas para velocidade em vez de torque máximo, como pistolas de tinta são relativamente leves, mas o movimento deve ser excepcionalmente suave para evitar defeitos visíveis no acabamento. Drives harmônicos são muitas vezes preferidos para sua operação suave, sem vibrações.
Montagem eletrônica e Pick-and-Place
Robôs de montagem eletrônica devem atingir precisão de posicionamento extraordinária, muitas vezes dentro de 0,01 mm, enquanto operam em altas velocidades para manter a produtividade. Braços robóticos pesados na fabricação usam caixas de engrenagens planetárias para fornecer movimentos precisos e de alto torque. As relações de engrenagens são cuidadosamente selecionadas para equilibrar a necessidade de aceleração rápida e desaceleração com os requisitos de precisão, sendo comuns as unidades harmônicas de retorno zero nas fases finais de posicionamento.
Operações de escolha e colocação em embalagens ou manuseio de materiais podem priorizar a velocidade sobre a precisão final. Essas aplicações frequentemente usam menores relações de engrenagens para maximizar as taxas de ciclo, sendo o trade-off de capacidade de torque reduzida aceitável porque as cargas são relativamente leves. A seleção da caixa de velocidades deve ser responsável pelos milhões de ciclos que esses robôs realizam anualmente, exigindo projetos otimizados para a longa vida útil sob carregamento repetitivo.
Robôs colaborativos e interação humano-robô
Robôs humanóides dependem de engrenagens compactas e de alta eficiência em juntas para simular o movimento humano. Robôs colaborativos projetados para trabalhar com segurança ao lado de humanos apresentam desafios únicos para o design da transmissão. Esses robôs devem ser inerentemente seguros, o que significa que não podem exercer forças perigosas mesmo em caso de falha do sistema de controle ou colisão com um operador humano. Essa exigência muitas vezes leva ao uso de menores relações de engrenagens que permitem a retrodrivabilidade – a capacidade de mover manualmente o robô empurrando-o.
A retrodrivabilidade em sistemas de redução de engrenagens depende em grande parte da relação de engrenagens, com sistemas com uma baixa relação de engrenagens tendendo a ser mais retrodrivable, enquanto aqueles com uma alta relação de engrenagens são geralmente menos. Robôs colaborativos podem usar relações de engrenagens na faixa de 30:1 a 50:1 em vez das relações 100:1 ou mais comuns em robôs industriais tradicionais, aceitando o trade-off da capacidade de torque reduzida em troca de características de segurança e sensibilidade à força melhoradas.
Robótica Médica e Cirúrgica
Os robôs cirúrgicos precisam de micro-rede para movimentos ultra-precisos durante os procedimentos. A robótica médica representa talvez a aplicação mais exigente para sistemas de engrenagens de precisão. Os robôs cirúrgicos devem fornecer aos cirurgiões controle intuitivo, posicionamento preciso e movimento suave enquanto operam em espaços confinados dentro do corpo humano. Os sistemas de engrenagens devem ser compactos, leves e capazes de transmitir forças muito pequenas com alta fidelidade.
Uma empresa de dispositivos médicos precisava de uma transmissão conjunta compacta para um sistema cirúrgico de feedback háptico que requersse uma contra-ataque zero e transmissão suave de torque através de velocidades de 0,5-30 RPM com resolução de torque de 0,01 Nm, levando ao desenvolvimento de uma relação de engrenagem personalizada especializada de 64:1 utilizando uma configuração de acionamento harmônico combinada com estágios planetários de precisão.O requisito de zero-backlash é absoluto nessas aplicações, uma vez que qualquer jogo na transmissão seria sentido pelo cirurgião como controle impreciso e poderia comprometer os resultados cirúrgicos.
Manutenção, Confiabilidade e Gestão do Ciclo de Vida
Estratégias de Manutenção Preditiva
Robôs industriais modernos incorporam cada vez mais sistemas de monitoramento de condições que rastreiam a saúde da caixa de velocidades e predizem necessidades de manutenção antes que ocorram falhas. Monitoramento de condições inclui análise de vibração, monitoramento de detritos de óleo e imagem térmica para manutenção preditiva.A análise de vibração pode detectar problemas em desenvolvimento, como desgaste de rolamentos, danos de dentes de engrenagens ou desalinhamento, identificando padrões de frequência característicos no espectro de vibrações.
O monitoramento da temperatura fornece um alerta precoce de problemas de lubrificação, atrito excessivo ou sobrecarga. Aumentos de temperatura súbita podem indicar falha no rolamento, enquanto o aumento gradual da temperatura ao longo do tempo pode sinalizar degradação do lubrificante. A análise de óleo, quando aplicável a caixas de velocidades com lubrificante acessível, pode detectar partículas de desgaste, contaminação e degradação química do próprio lubrificante, fornecendo informações detalhadas sobre a condição interna da caixa de velocidades sem desmontar.
A verificação de desempenho inclui medição de retrocessos regulares e testes de eficiência para acompanhar a degradação do sistema. Testes periódicos de precisão e repetibilidade de posicionamento podem revelar problemas de retrocesso ou conformidade antes que afetem a qualidade da produção. Medições de torque em várias velocidades podem identificar degradação de eficiência que pode indicar maior atrito ou desgaste.
Modos de falha e prevenção comuns
Compreender os modos de falha comuns ajuda no planejamento de projeto e manutenção. Falhas de rolamento representam um dos problemas mais frequentes da caixa de velocidades, tipicamente resultantes de lubrificação inadequada, contaminação, sobrecarga ou simplesmente fadiga acumulada após milhões de ciclos. Seleção adequada do rolamento, lubrificação adequada e vedação eficaz contra contaminação são medidas preventivas essenciais.
O desgaste e a perfuração dos dentes ocorrem gradualmente sob operação normal, mas podem ser acelerados por sobrecarga, má lubrificação ou contaminação. As engrenagens endurecidas pela superfície resistem ao desgaste melhor do que os projetos endurecidos, e a seleção adequada de lubrificantes para as condições operacionais prolonga a vida útil das engrenagens. Em acionamentos harmônicos, a fadiga flexível spline representa um modo de falha específico, onde a flexão cíclica da dobra flexível de paredes finas eventualmente leva à iniciação e propagação de fissuras.
As falhas do selo permitem que o lubrificante vaze e os contaminantes entrem, acelerando o desgaste de todos os componentes internos. Os selos de alta qualidade adequados para o ambiente operacional, a instalação adequada e a inspeção regular do estado do selo são práticas de manutenção essenciais. Em algumas aplicações, sistemas de vedação de pressão positivos que mantêm uma leve pressão interna para evitar a entrada de contaminantes podem ser justificados.
Gestão da Lubrificação
A lubrificação adequada é fundamental para a longevidade e o desempenho da caixa de velocidades. O lubrificante deve manter uma espessura adequada entre superfícies móveis em toda a gama de temperaturas e velocidades operacionais, fornecer proteção contra corrosão, dissipar calor e resistir à oxidação e degradação ao longo do tempo. Diferentes tecnologias de engrenagens têm diferentes requisitos de lubrificação: caixas de velocidades planetárias normalmente usam óleos de engrenagens convencionais, unidades harmônicas podem usar graxas especializadas e unidades cicloidais requerem lubrificantes que podem lidar com as altas pressões de contato na interface de disco de rolos.
Muitas caixas de engrenagens de robôs modernos são designs selados para a vida útil que não requerem mudanças periódicas de lubrificante. Estes projetos simplificam a manutenção, mas colocam maior importância na lubrificação inicial adequada e na gestão térmica para garantir que o lubrificante mantenha suas propriedades ao longo da vida útil pretendida. Quando as mudanças de lubrificante são necessárias, seguindo as especificações do fabricante para o tipo de lubrificante, quantidade e intervalos de mudança é essencial.
Análise de custos do ciclo de vida
O custo real de uma caixa de velocidades vai muito além do preço de compra. Uma análise abrangente do custo do ciclo de vida deve considerar o custo inicial de aquisição, os custos de instalação, o consumo de energia ao longo da vida útil, os custos de manutenção programados, os custos de manutenção e reparação não programados, os custos de inatividade quando ocorrem falhas e os custos de substituição eventuais.Esta perspectiva de custo total de propriedade muitas vezes revela que as caixas de engrenagens premium com custos iniciais mais elevados oferecem melhor valor através de uma melhor confiabilidade, eficiência e longevidade.
Os custos de parada podem ser particularmente significativos em ambientes de fabricação automatizados, onde uma falha de um único robô pode parar uma linha de produção inteira. Em tais aplicações, o custo de algumas horas de parada não planejada pode exceder o custo da caixa de velocidades em si, favorecendo fortemente projetos mais confiáveis, mesmo a preços premium. Por outro lado, em aplicações com redundância incorporada ou onde o tempo de parada é menos caro, opções de caixa de velocidades mais econômicas podem ser apropriadas.
Tecnologias emergentes e tendências futuras
Materiais Avançados e Técnicas de Fabricação
Avanços na ciência dos materiais continuam a empurrar os limites do desempenho da caixa de velocidades. Aços de liga de alta resistência com resistência à fadiga melhorada permitem engrenagens mais leves que mantêm ou excedem a capacidade de carga de projetos convencionais mais pesados. Tratamentos de superfície, como endurecimento de caixas, nitretação e revestimentos avançados reduzem o atrito e o desgaste, prolongando a vida útil e melhorando a eficiência. Alguns fabricantes estão explorando materiais cerâmicos e compostos para componentes específicos, oferecendo potenciais vantagens na redução de peso e resistência à corrosão.
A fabricação aditiva (3D) está começando a impactar o design da caixa de velocidades, especialmente para prototipagem e produção de baixo volume. Enquanto as tecnologias atuais de impressão 3D de metal geralmente não podem corresponder ao acabamento de superfície e propriedades materiais da usinagem convencional para dentes de engrenagem críticos, eles permitem geometrias internas complexas para redução de peso e canais de resfriamento integrados. À medida que a tecnologia amadurece, ela pode permitir arquiteturas totalmente novas de caixa de velocidades otimizadas para fabricação de aditivos.
Sensibilidade Integrada e Caixas de Engrenagem Inteligentes
A integração de sensores diretamente em caixas de velocidades permite novas capacidades para monitoramento, controle e segurança de condições. Sensores de temperatura incorporados, sensores de vibração e até mesmo sensores de torque fornecem dados em tempo real sobre as condições de operação da caixa de velocidades. Esses dados podem ser usados para manutenção preditiva, estratégias de controle adaptativo que otimizam o desempenho com base em condições operacionais reais e sistemas de segurança aprimorados que detectam anomalias e evitam danos.
Algumas caixas de velocidades avançadas agora incorporam sensores de posição no eixo de saída, fornecendo medição direta da posição conjunta que elimina erros de marcha atrás e de conformidade. Essa abordagem de duplo codificador, com um codificador no motor e outro na saída da caixa de velocidades, permite posicionamento mais preciso e melhor rejeição de perturbação no sistema de controle. O custo e complexidade adicionais são justificados em aplicações de alta precisão onde a precisão de posicionamento é primordial.
Transmissões de Razão Variável
Enquanto a maioria das juntas de robôs usam relações de engrenagens fixas, a pesquisa em transmissões de razão variável para robótica continua. Uma transmissão de razão variável poderia teoricamente fornecer alto torque quando necessário para cargas pesadas ou aceleração ao mudar para menores proporções para movimentos de alta velocidade com cargas leves. Isso superaria o trade-off de torque de velocidade fundamental inerente a sistemas de razão fixa. No entanto, a complexidade, custo e desafios de confiabilidade das transmissões variáveis têm limitado até agora sua adoção em robótica industrial.
Algumas pesquisas focam em transmissões continuamente variáveis (CVTs) adaptadas para aplicações robóticas, enquanto outras abordagens exploram transmissões multivelocidades discretas semelhantes às caixas de velocidades automotivas. Os benefícios potenciais são significativos, mas implementações práticas devem superar desafios, incluindo peso adicional, complexidade, integração do sistema de controle e a necessidade de mecanismos de deslocamento extremamente confiáveis que possam lidar com milhões de ciclos.
Abordagens de transmissão direta e de movimentação quasi-direta
Os robôs de acionamento direto têm um motor em cada articulação que cria torque sem qualquer engrenagem, embora tais projetos sejam muitas vezes impraticáveis, uma vez que um motor elétrico com a classificação de potência certa muitas vezes gira em alta velocidade e baixo torque, enquanto a maioria das aplicações robóticas exigem alto torque. No entanto, os avanços na tecnologia do motor, particularmente motores de ímã permanente de alta densidade de torque, estão tornando as abordagens de acionamento direto mais viáveis para certas aplicações.
A movimentação direta elimina problemas relacionados à caixa de velocidades, incluindo contra-ataque, atrito e conformidade, oferecendo potencialmente precisão de posicionamento superior e controle de força. A ausência de redução de engrenagens também melhora a retrodrivabilidade, tornando acionamento direto atraente para robôs colaborativos e aplicações sensíveis à força. No entanto, os motores grandes e pesados necessários para gerar torque suficiente sem limite de redução de engrenagens acionamento direto para aplicações onde esses trade-offs são aceitáveis.
As abordagens de acionamento quasi-diretivo usam relações de engrenagens muito baixas (tipicamente 6:1 a 10:1) para alcançar um compromisso entre os benefícios da movimentação direta e os requisitos práticos de torque de aplicações robóticas. Ao contrário das caixas de engrenagens tradicionais de alta razão, que amplificam a inércia do motor e reduzem a eficiência, sistemas multimotores distribuem torque entre vários motores, permitindo menores razões de acionamento e inércia menos refletida, com um modelo de otimização considerando a seleção de motores, as razões de engrenagens e as etapas de acionamento para minimizar a inércia refletida enquanto atendem a cargas e restrições geométricas.
Orientações práticas para a seleção de velocidades e o projeto do sistema
Processo de seleção passo a passo
Uma abordagem sistemática para a seleção da relação de engrenagens começa com a definição clara dos requisitos de aplicação. Documente a carga útil máxima, alcance, precisão de posicionamento necessária, velocidade máxima, requisitos de aceleração, ciclo de serviço e condições ambientais. Estas especificações formam a base para todos os cálculos e decisões subsequentes.
Em seguida, calcule os requisitos de torque para cada conjunto através do espaço de trabalho do robô. Identifique as configurações piores para carregamento estático e dinâmico. Inclua fatores de segurança adequados para dar conta de incertezas, tolerâncias de fabricação e condições inesperadas de carga. Use a física para calcular o torque necessário para mover o seu robô contra atrito e gravidade, e então combine com o que a sua configuração do motor motor com engrenagens pode fornecer.
Selecione motores candidatos com base nos requisitos de torque e velocidade, considerando fatores como tecnologia do motor (escovado vs. sem escova), restrições de alimentação, compatibilidade do sistema de controle e custo. Para cada motor candidato, calcule a relação de engrenagem necessária para atender aos requisitos de torque. Verifique se a velocidade de saída resultante atende aos requisitos de aplicação e que o motor opera dentro de sua faixa operacional eficiente.
Avaliar diferentes tecnologias de caixa de velocidades (planetária, harmônica, cicloidal) em relação aos requisitos de aplicação. Considere requisitos de precisão, restrições de espaço, metas de custo, vida útil esperada e acessibilidade de manutenção. Robôs de embalagem e montagem geralmente requerem caixas de engrenagens de precisão com contra-ataque extremamente baixo e alta rigidez torcional, enquanto sistemas de manuseio de materiais podem tolerar mais retrocesso, mas precisam de maior torque e durabilidade.
Erros comuns a evitar
Os erros comuns incluem sub-redes (muito pouco torque e o robô não se move), ignorando as retrocessos (levando ao posicionamento incorreto em braços ou juntas), e não contabilizando as perdas de eficiência da engrenagem (nem toda a potência do motor atinge as rodas). Esses erros podem resultar em sistemas que não cumprem os requisitos de desempenho ou experimentam falhas prematuras.
Outro erro frequente é otimizar para um único ponto de operação, em vez de considerar a gama completa de condições de operação. Uma relação de engrenagem que funciona bem na carga útil máxima pode resultar em movimentos desnecessariamente lentos quando o robô é descarregado. Por outro lado, otimizar para velocidade com cargas leves pode deixar margem de torque insuficiente para cargas pesadas ou resistência inesperada.
A negligência de considerações térmicas pode levar a sistemas que superaqueçam durante a operação contínua ou em temperaturas ambiente elevadas. Validar o ambiente e a integração antes de finalizar o torque e a relação, uma vez que ignorar esses fatores precocemente é uma das causas mais comuns de reprojetos em fase tardia em projetos de automação. Sempre verifique se os componentes selecionados podem operar de forma confiável sob as condições ambientais reais que eles irão encontrar.
Teste e Validação
Antes de se comprometer com a produção, é essencial realizar testes e validação completos das relações de transmissão e sistemas de transmissão selecionados. Construir juntas protótipos e testá-las em condições de carga realistas, incluindo cenários de pior caso. Medir torques, velocidades, temperaturas e precisão de posicionamento reais para verificar se o projeto atende a todos os requisitos com margens adequadas.
Testes acelerados de vida podem revelar potenciais problemas de confiabilidade antes de aparecerem na produção. Execute juntas protótipos através de milhões de ciclos sob carregamento representativo para identificar padrões de desgaste, problemas de lubrificação ou problemas de fadiga. Embora demorado e caro, tais testes são muito menos caros do que descobrir problemas após implantar centenas ou milhares de robôs no campo.
O teste de integração do sistema de controle é igualmente importante. Verifique se as relações de engrenagem selecionadas funcionam bem com os algoritmos de controle, que a precisão de posicionamento atende aos requisitos e que o sistema responde adequadamente a distúrbios e cargas inesperadas. Parâmetros de controle de ajuste fino para otimizar o desempenho com o sistema mecânico real, em vez de confiar apenas em modelos teóricos.
Conclusão: Otimização do desempenho do robô através do design de transmissão inteligente
As relações de engrenagens e sistemas de distribuição de torque em juntas de robôs industriais representam uma integração sofisticada de princípios de engenharia mecânica, ciência de materiais, tecnologia de fabricação e sistemas de controle. O cálculo da razão de engrenagens de domínio para robôs é fundamental para criar sistemas robóticos eficientes e confiáveis, e ao entender a relação entre relações de engrenagens, torque e velocidade, você pode otimizar o desempenho do seu robô para aplicações específicas, lembrando-se de considerar perdas de eficiência, requisitos de retrocesso e carregamento dinâmico ao fazer seus cálculos.
O sucesso no design da transmissão de robôs requer balanceamento de múltiplos objetivos concorrentes: capacidade de torque versus velocidade, precisão versus custo, compactação versus durabilidade e desempenho versus manutenção. Raramente existe uma única resposta "correta", mas sim uma gama de soluções aceitáveis que fazem diferentes trocas com base nas prioridades de aplicação. A chave para o design de robôs bem sucedidos consiste em selecionar o tipo de engrenagem e combinação de proporções corretos que equilibra seus requisitos de desempenho com restrições práticas, seja trabalhando com engrenagens simples para projetos educacionais ou sistemas planetários complexos para aplicações industriais, com cálculos adequados de relação de engrenagens garantindo que seu robô funcione de forma ideal e confiável.
Como a tecnologia de robótica continua a avançar, os sistemas de transmissão evoluirão para enfrentar novos desafios. Robôs colaborativos exigem transmissões mais seguras e compatíveis. A fabricação de alta velocidade requer tempos de ciclo mais rápidos sem sacrificar a precisão. Robôs móveis precisam de transmissões leves e eficientes para maximizar a vida útil da bateria. Robôs médicos empurram os limites da miniaturização e precisão. Cada aplicação impulsiona a inovação em design de engrenagens, materiais, processos de fabricação e integração com motores e sistemas de controle.
Para engenheiros e técnicos que trabalham com robôs industriais, uma compreensão profunda das relações de engrenagens e distribuição de torque fornece a base para tomar decisões informadas sobre seleção, otimização, solução de problemas e manutenção de robôs.Esse conhecimento permite especificar o robô certo para uma aplicação, diagnosticar problemas de desempenho, otimizar tempos de ciclo, prolongar a vida útil e, em última análise, extrair o máximo valor dos investimentos em automação robótica.
O campo continua a evoluir com novas tecnologias de engrenagens, materiais avançados, sensores integrados e novas abordagens de atuação. Mantendo-se atualizado com esses desenvolvimentos, mantendo uma base sólida em posições de princípios fundamentais, você pode aproveitar todo o potencial da robótica industrial em um mundo cada vez mais automatizado. Se você está projetando um novo robô, selecionando equipamentos para uma aplicação específica ou mantendo uma frota existente, os princípios de relação de engrenagens e distribuição de torque permanecem centrais para alcançar o desempenho, confiabilidade e retorno ótimos do investimento.
Recursos adicionais e leitura adicional
Para aqueles que procuram aprofundar sua compreensão de sistemas de transmissão de robôs, inúmeros recursos estão disponíveis. Livros didáticos acadêmicos sobre robótica e design mecânico fornecem rigorosos tratamentos matemáticos de dinâmica, cinemática e design de transmissão. Publicações industriais e artigos técnicos de fabricantes de engrenagens oferecem insights práticos sobre tecnologias e aplicações específicas. Comunidades e fóruns online oferecem oportunidades para aprender com praticantes enfrentando desafios do mundo real.
Organizações profissionais, como a Robotics Industries Association (RIA) e a American Gear Manufacturers Association (AGMA) oferecem programas de treinamento, documentos de normas e oportunidades de rede. Muitos fabricantes de engrenagens fornecem suporte técnico, assistência de engenharia de aplicativos e materiais educacionais para ajudar os clientes a selecionar e implementar seus produtos de forma eficaz. Aproveitar esses recursos acelera a aprendizagem e ajuda a evitar erros caros.
A experiência prática é inestimável. Se possível, trabalhe com sistemas de robôs reais, desmonte e examine caixas de velocidades, meça parâmetros de desempenho e observe como diferentes projetos se comportam sob várias condições operacionais. Esta experiência prática complementa o conhecimento teórico e desenvolve a intuição necessária para o julgamento eficaz da engenharia.Para mais informações sobre automação industrial e robótica, visite a Associação das Indústrias Robóticas, explore recursos técnicos em Comitê Técnico de Robótica[, aprenda sobre padrões de engrenagens da Associação Americana de Fabricantes de Engrenagens, e descubra soluções avançadas de controle de movimento em ABB Robotics.
A jornada para o domínio do design de transmissão de robôs está em andamento, com cada projeto apresentando novos desafios e oportunidades de aprendizagem. Com base em princípios fundamentais, mantendo-se atualizado com os avanços tecnológicos, e aprendendo com sucessos e fracassos, você pode contribuir para o avanço contínuo da robótica industrial e o impacto transformador que esses sistemas têm na fabricação, saúde, logística e em inúmeras outras áreas.